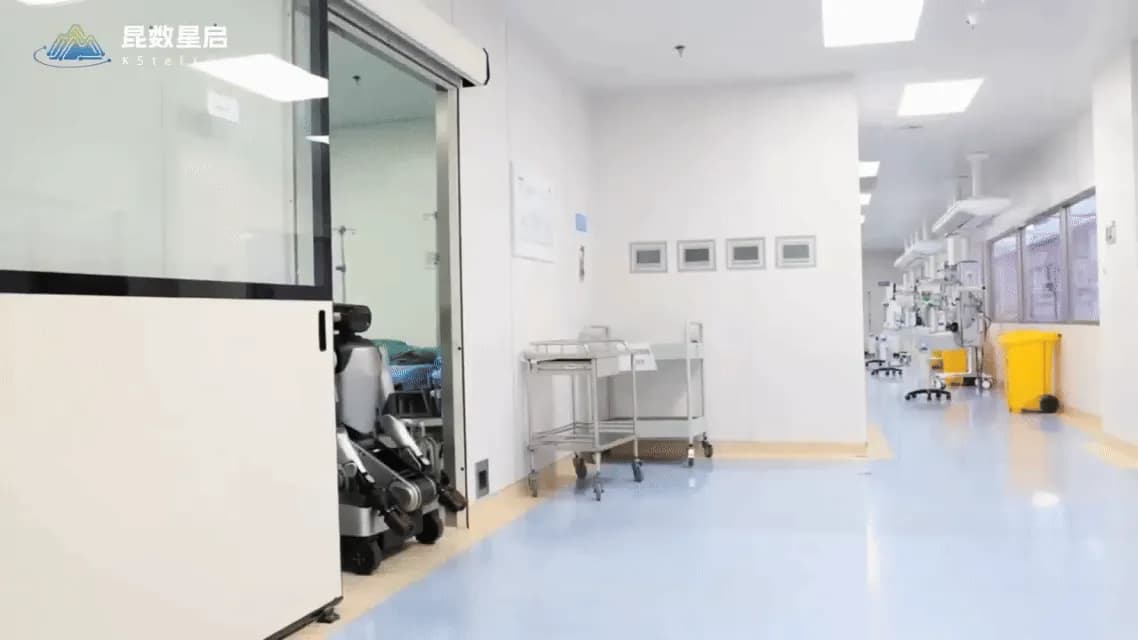
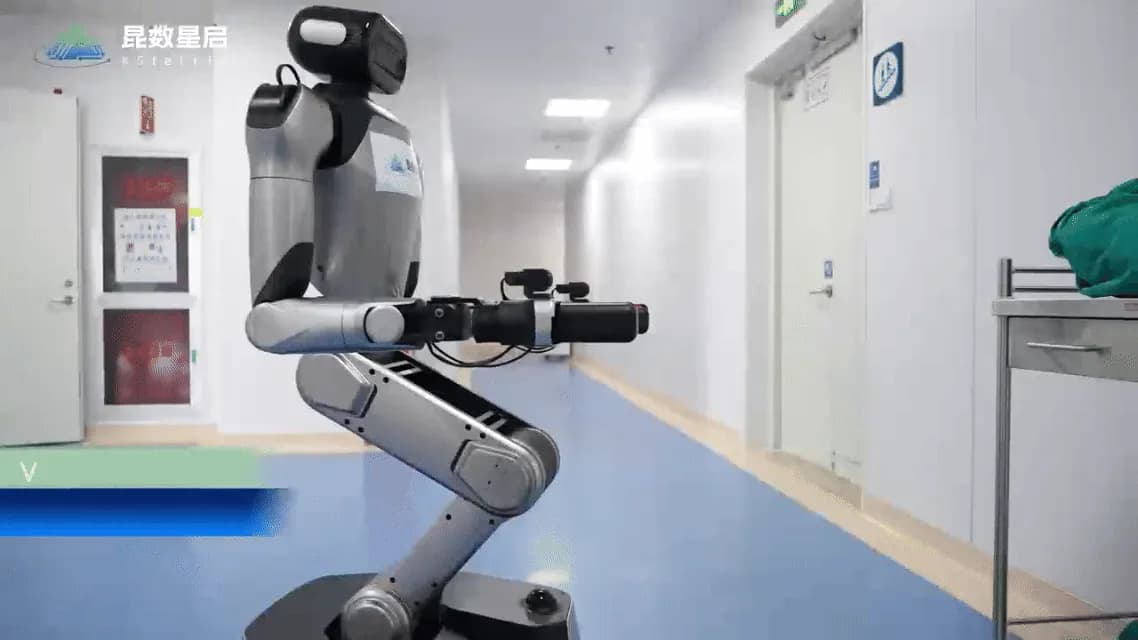
构建“技术—场景—应用”闭环生态,使具身智能走进医院真实工作流
实现对术后污染物器械的全流程转运
以具身模型驱动机器人本脑,贯通感知、决策与执行,协同场景化硬件
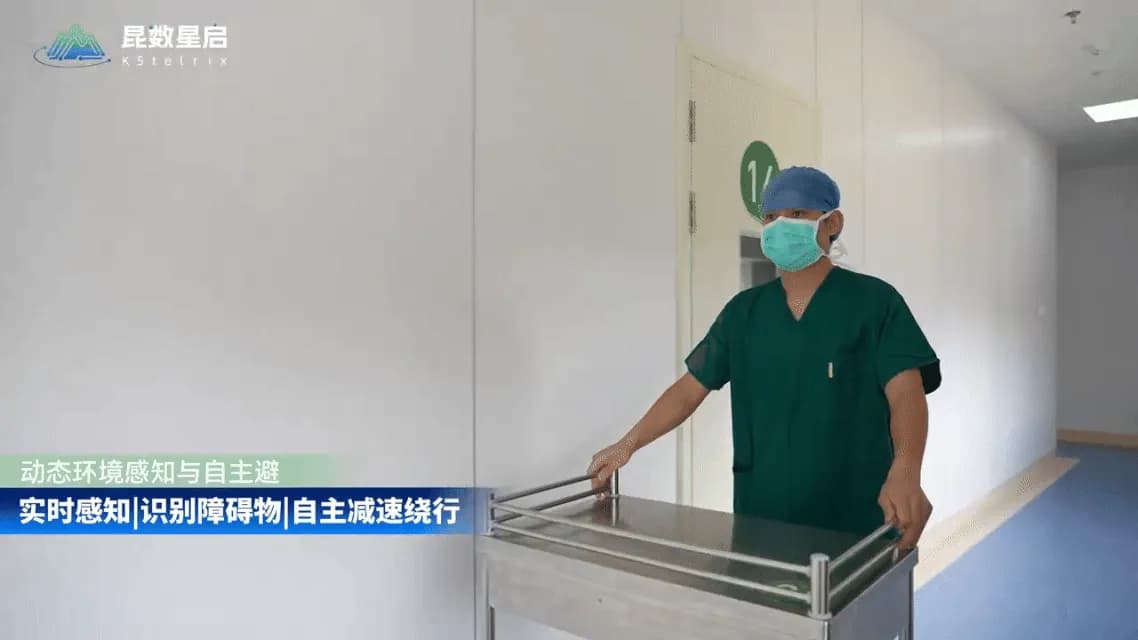
实时感知/识别障碍物/自主减速绕行
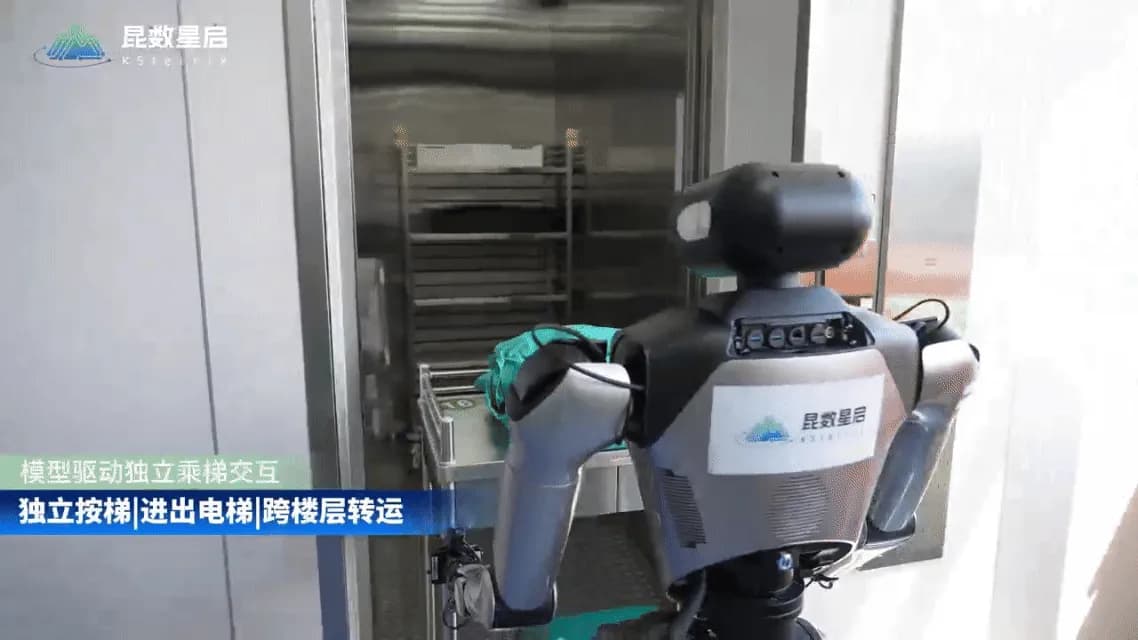
独立按梯/进出电梯/跨楼层转运
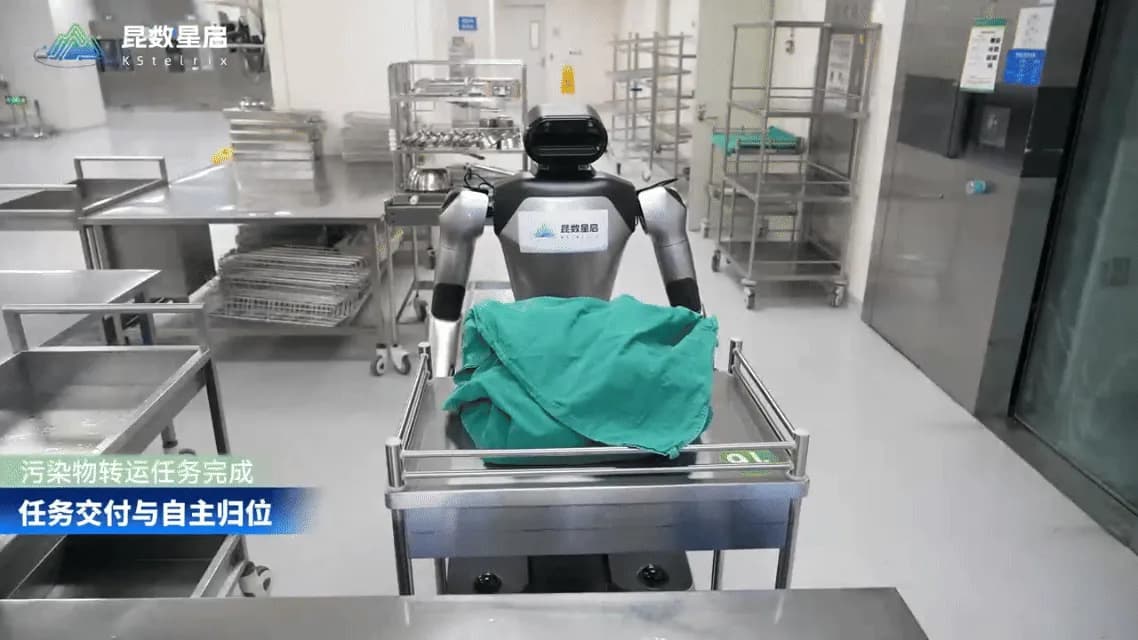
任务交付与自主归位